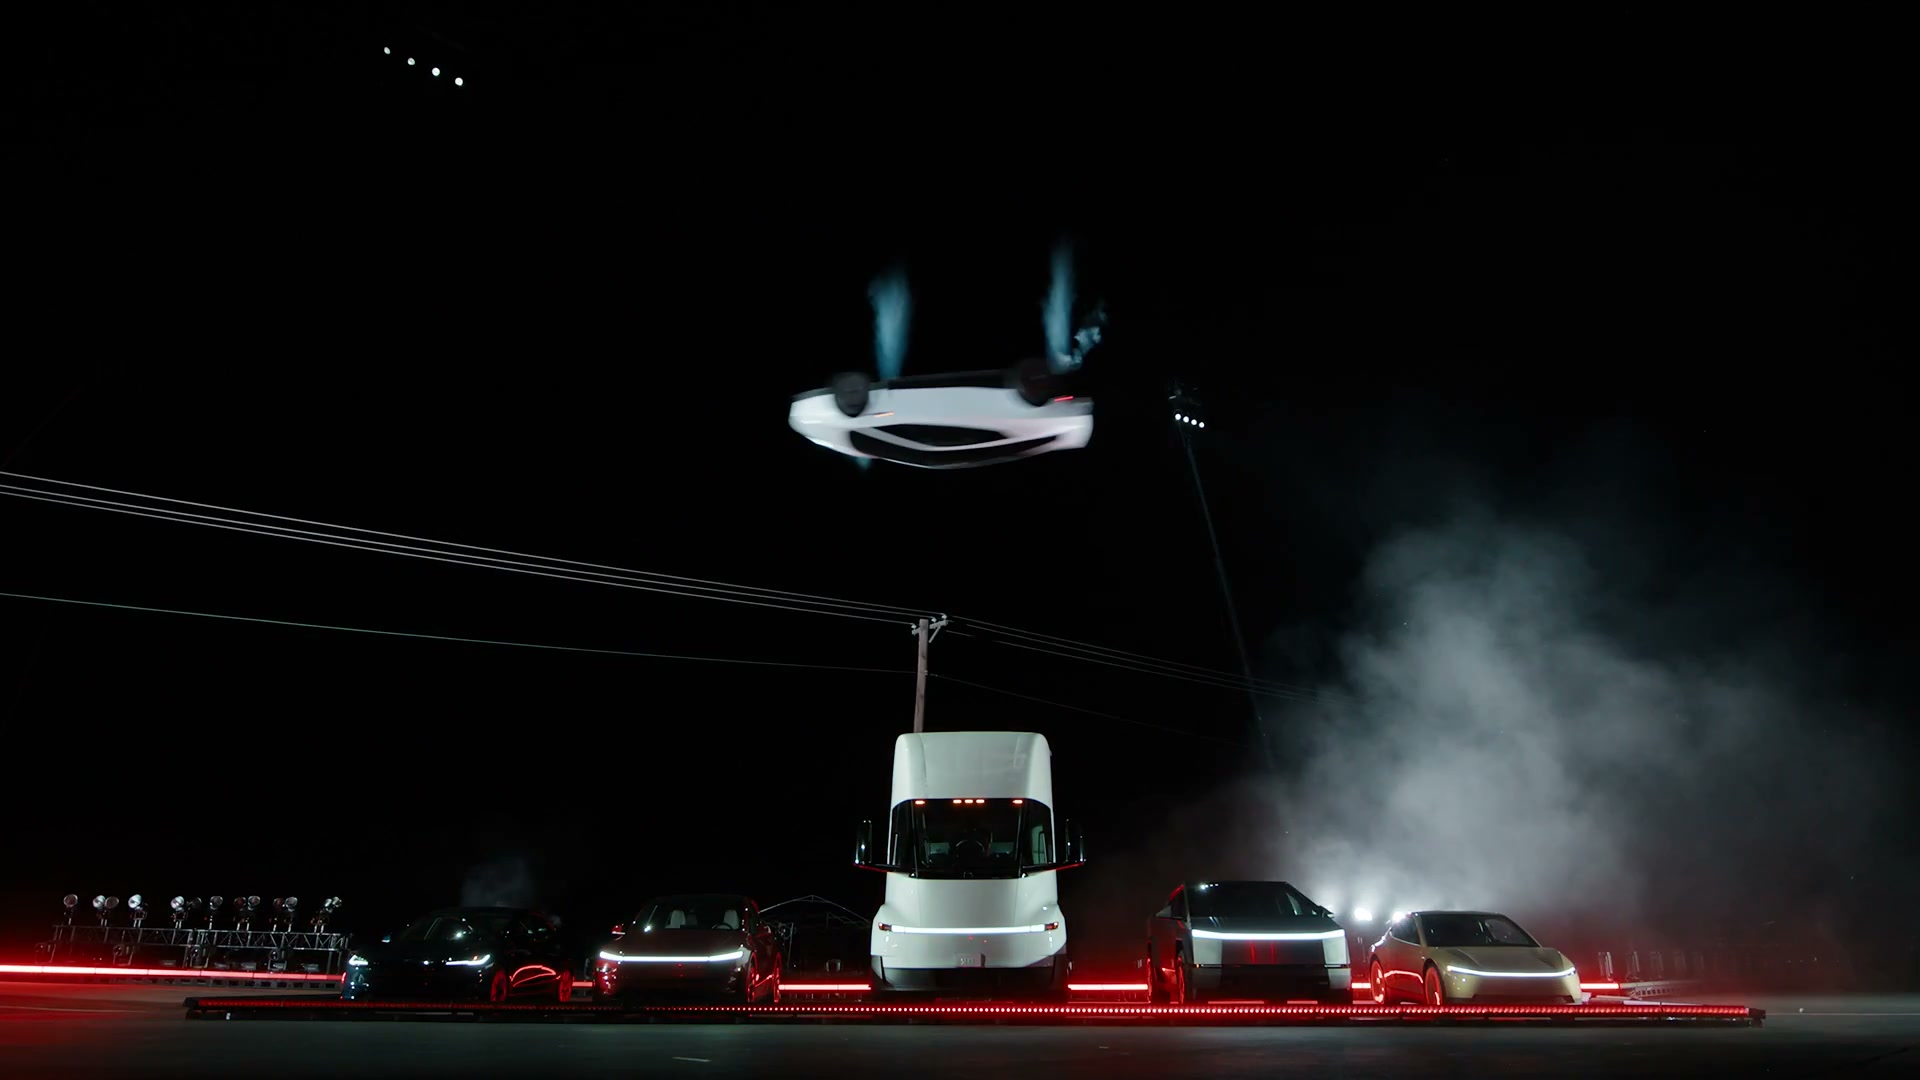
五辆展示车并排,Roadster 横跨车宽与间隔。飞行轴与展示车纵轴约成 90°,不能把五个车长相加。
| 参数 | 可支持的结果 |
|---|---|
| 车列外缘宽度 | 条件估计约 12.4–15.8 m |
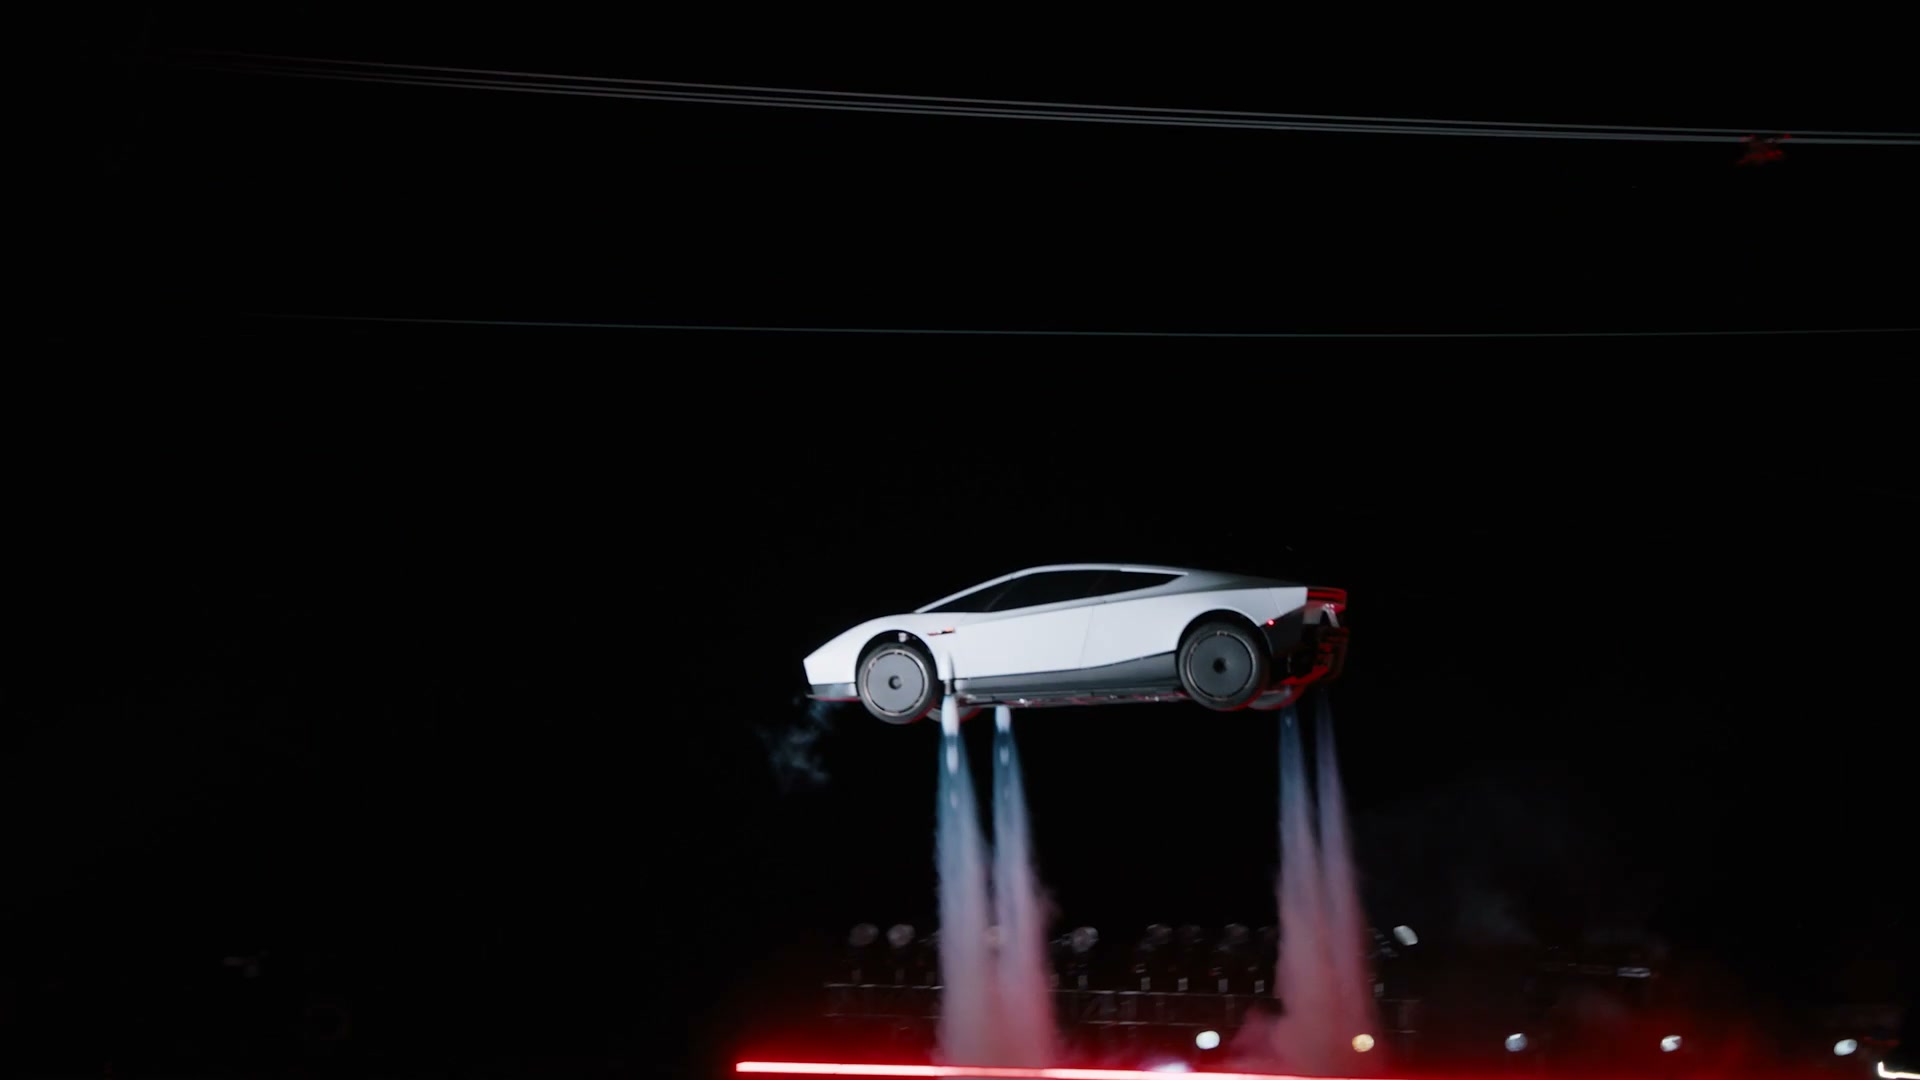
| Roadster 长:宽:高 | 比例约 1:0.35–0.55:0.27–0.30;车高为修订后的视觉范围,轴距约 0.55–0.65 倍车长 |
| 绝对车长、顶点附近轮廓中心高度 | 假设包络约 3.0–5.6 m、5.7–9.8 m;不是官方尺寸或独立实测 |
| 可见空中子段横移 | 1525±30 px;条件换算 15.3–25.3 m,不是完整跳距 |
| 完整起落位移、真实滞空时间、质量、坡道高度 | 本轮未测得 |
| 24 m 仿真目标 | 场地等价任务,不能标为官方实际跳距 |
坐标取原始 1920×1080 帧左上角为原点。人工轮廓点误差约 ±8 px,复杂边缘更大。详细点位、秒数、公式与敏感性情景保存在 measurements.json。
| 原帧 | 读数与用途 |
|---|---|
| 车列正面,14.222542 s | Model 3、Model Y、Cybertruck 前脸投影宽约164、169、177 px;五车横排跨度1238 px |
| Roadster 侧视,34.492792 s | 长度约540–550 px,沿车身法线的粗略高度约150–160 px;旧180 px/.29–.37混入偏低轮胎端点,已停用 |
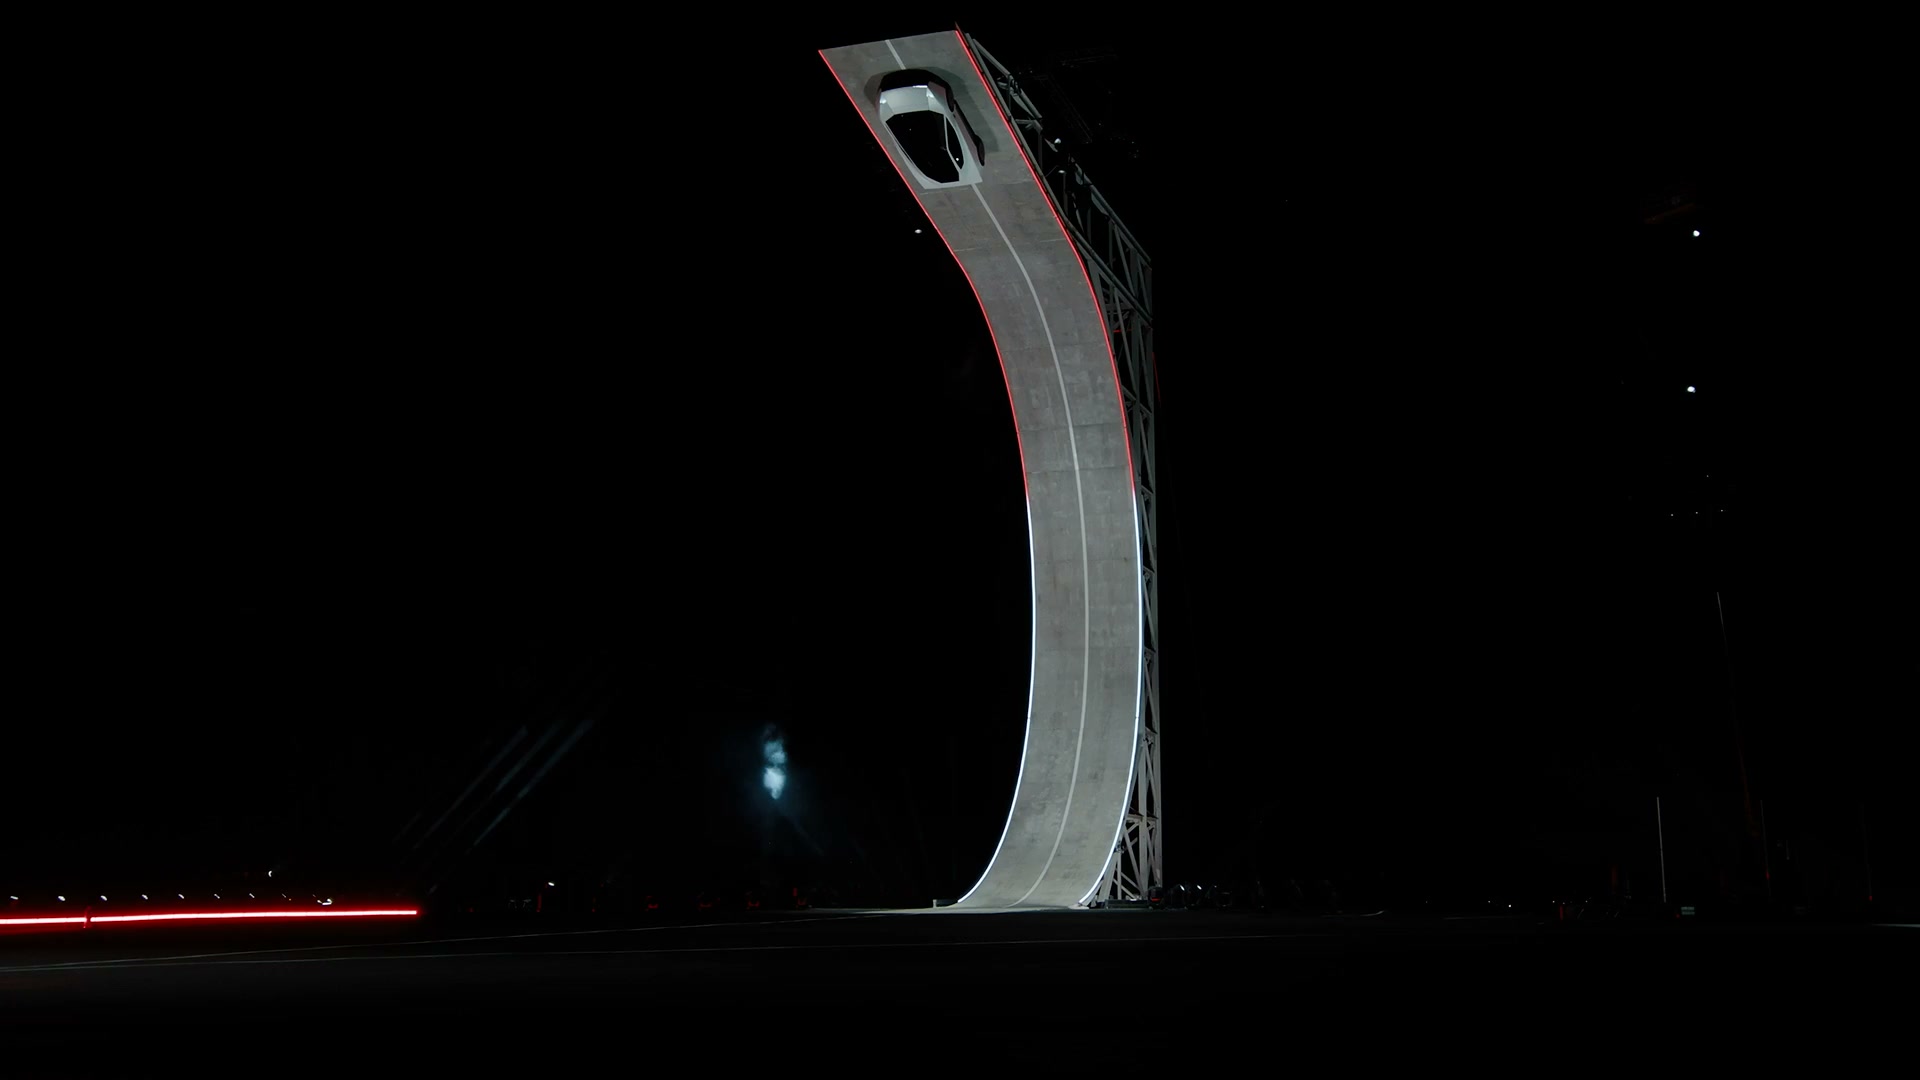
| 坡道全景,8.967292 s | 坡顶/坡脚深度不同,不能共用一个像素尺量坡高 |
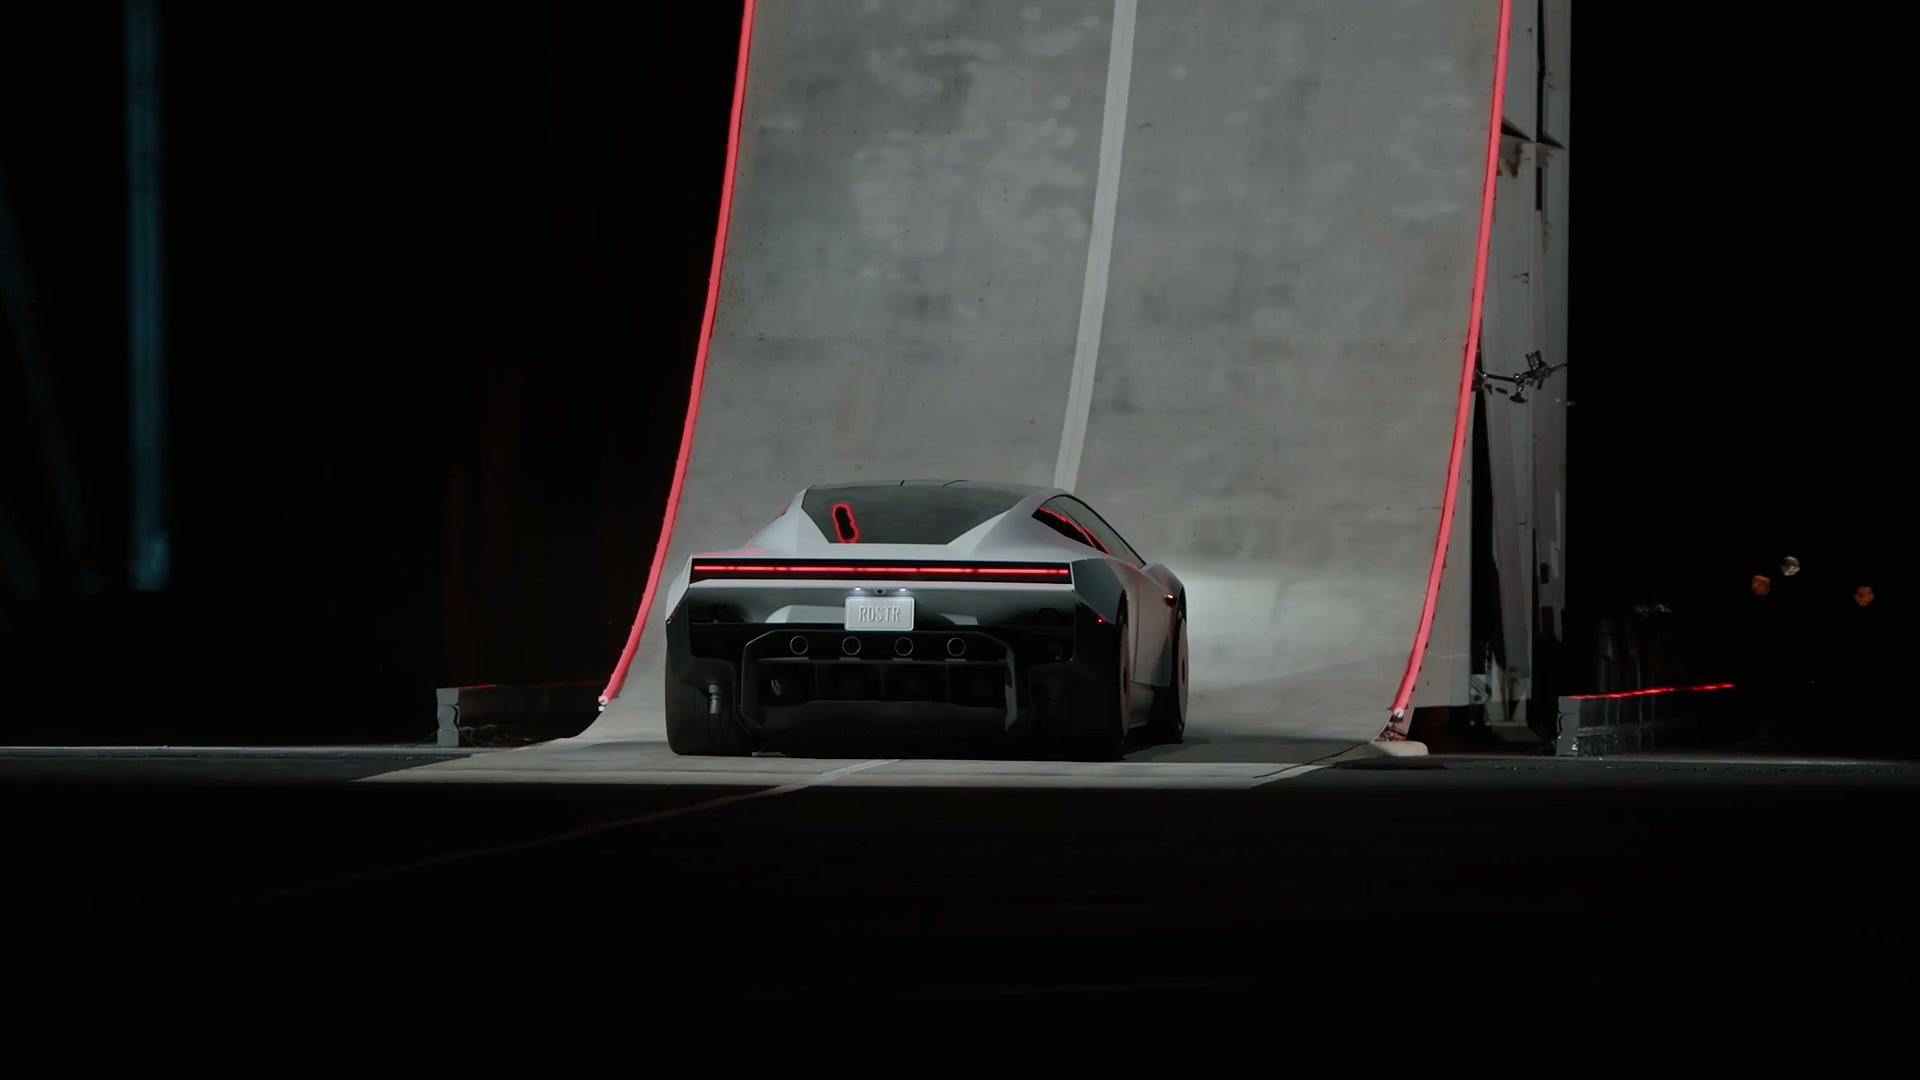
| 坡道车尾,0.458792 s | 坡面约为后轮外缘跨度的1.75倍;没有把道具牌当标准尺 |
官方无后视镜车宽为1.850、1.920、2.0316 m,对应前脸平面约88
px/m。采用80–98 px/m的工作范围,包含取点与不完全共面误差。透视关系约为
p=fL/Z;飞行车还需深度系数
q=Z飞行车/Z车列。上表米制包络取
q=1…1.3、小偏航不超过15°,两者都没有完成相机标定。它们是敏感性范围,不是置信区间。
12–16秒固定宽幅中,起跳端在右侧画外;13.0–13.2秒进入画面的车辆已经上升。15.0秒整车仍在空中,随后向左出画,15.4秒只见喷流云,首次轮胎接地不可见。13.3秒与15.0秒轮廓中心约为
(1729,703)、(206,572)
px。轮廓中心只是质心投影代理,25.3 m不是完整跳距上界。
完整车辆跨越的几何任务可设为
D=车列宽+车长+起跳余量+落地余量。以当前条件尺寸、每端人为留1–3
m,任务范围约17.4–27.4 m。24 m可拆为
14.1+4.1+2.9+2.9。余量是设计选择,不能声称复现了官方确切距离。
地面X沿车列,Y沿展示车车尾方向。展示车朝-Y,Roadster朝-X。以Semi前脸为原点,五车前脸中心X约为
[-6.2,-3.3,0,3.4,6.1] m,从左到右为Model 3、Model
Y、Semi、Cybertruck、Cybercab。车体中心应移至Y约半车长处;飞行路径Y偏置未测定。
短片有剪辑、慢动作和多机位回放,编码帧率不能当真实运动时钟。完整发布会连续段下载返回403,未完成正常速核验;没有据剪辑秒数反推真实速度或推力。质量不能从轨迹唯一反演,仿真中的1.5–2.5 t只能是明示假设。
参考尺寸:Model 3、Model Y、Cybertruck。动作来源:Tesla跨车列、Tesla坡道。
2026-10-17 车高复核:1.20/4.1≈0.293 与原型侧视及官网近侧视相容,可作为统一外形与仿真的明示假设。1.35 m 可留作较大包络敏感性值,不能称更可靠实测。旧JSON归档于 research/archive/pre-detail/measurements.json,当前JSON保留修订原因。车宽、车列与跳距估计未改变。